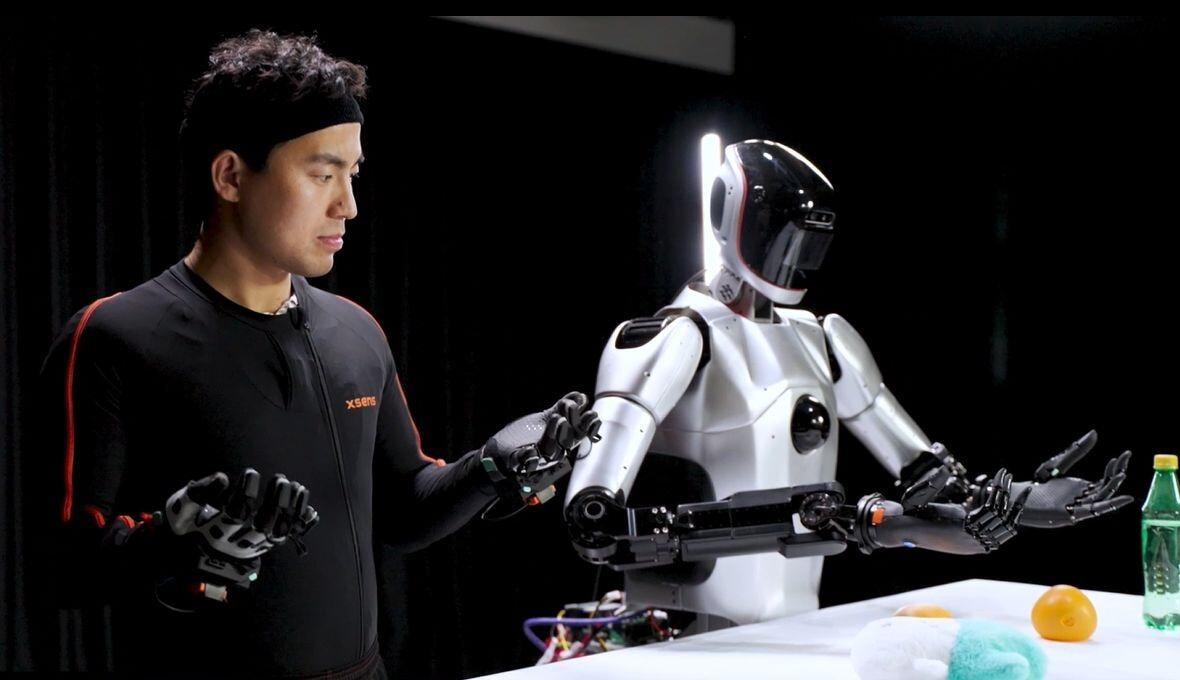
Когда говорят «motion capture», обычно представляют актёра в костюме с маркерами и персонажа в игре. В робототехнике всё иначе. Здесь mocap не рисует анимацию — он управляет железом и кормит нейросети данными. И требования к нему другие: ошибка в пару сантиметров, которую зритель в кино не заметит, здесь превращается в столкновение или нестабильное поведение робота.
Парадигмальный сдвиг: от записи траекторий к управлению
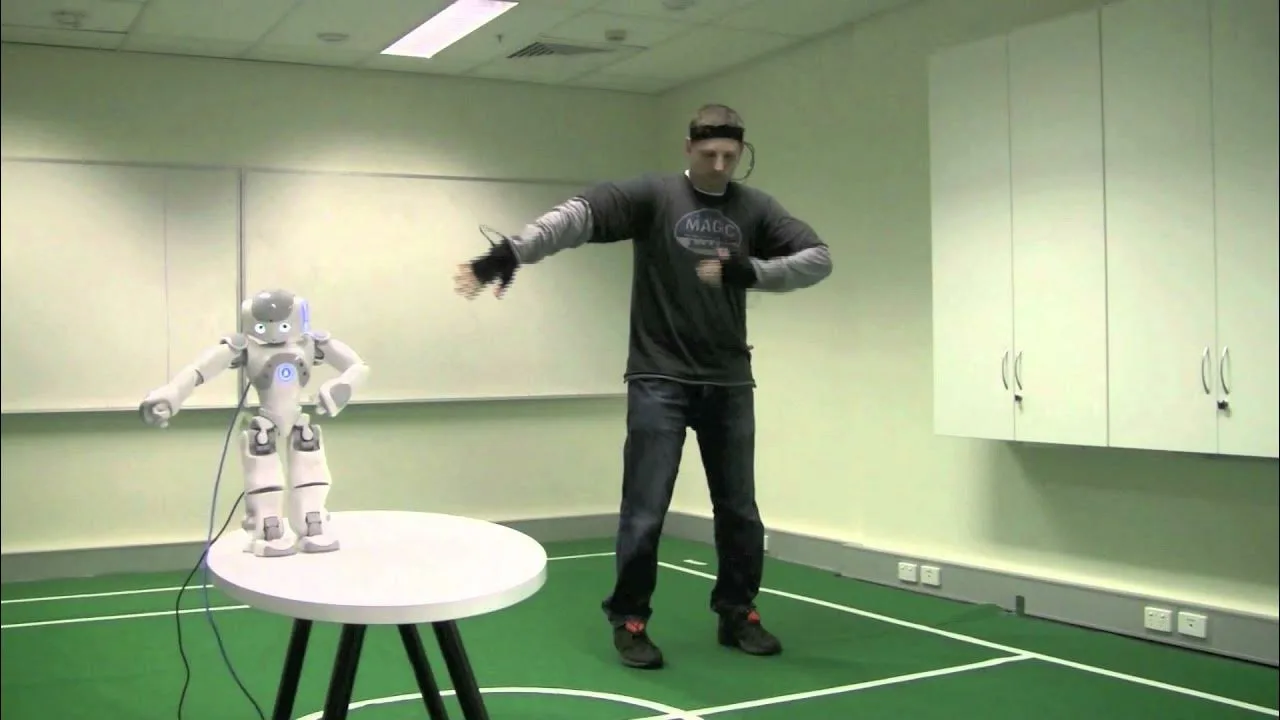
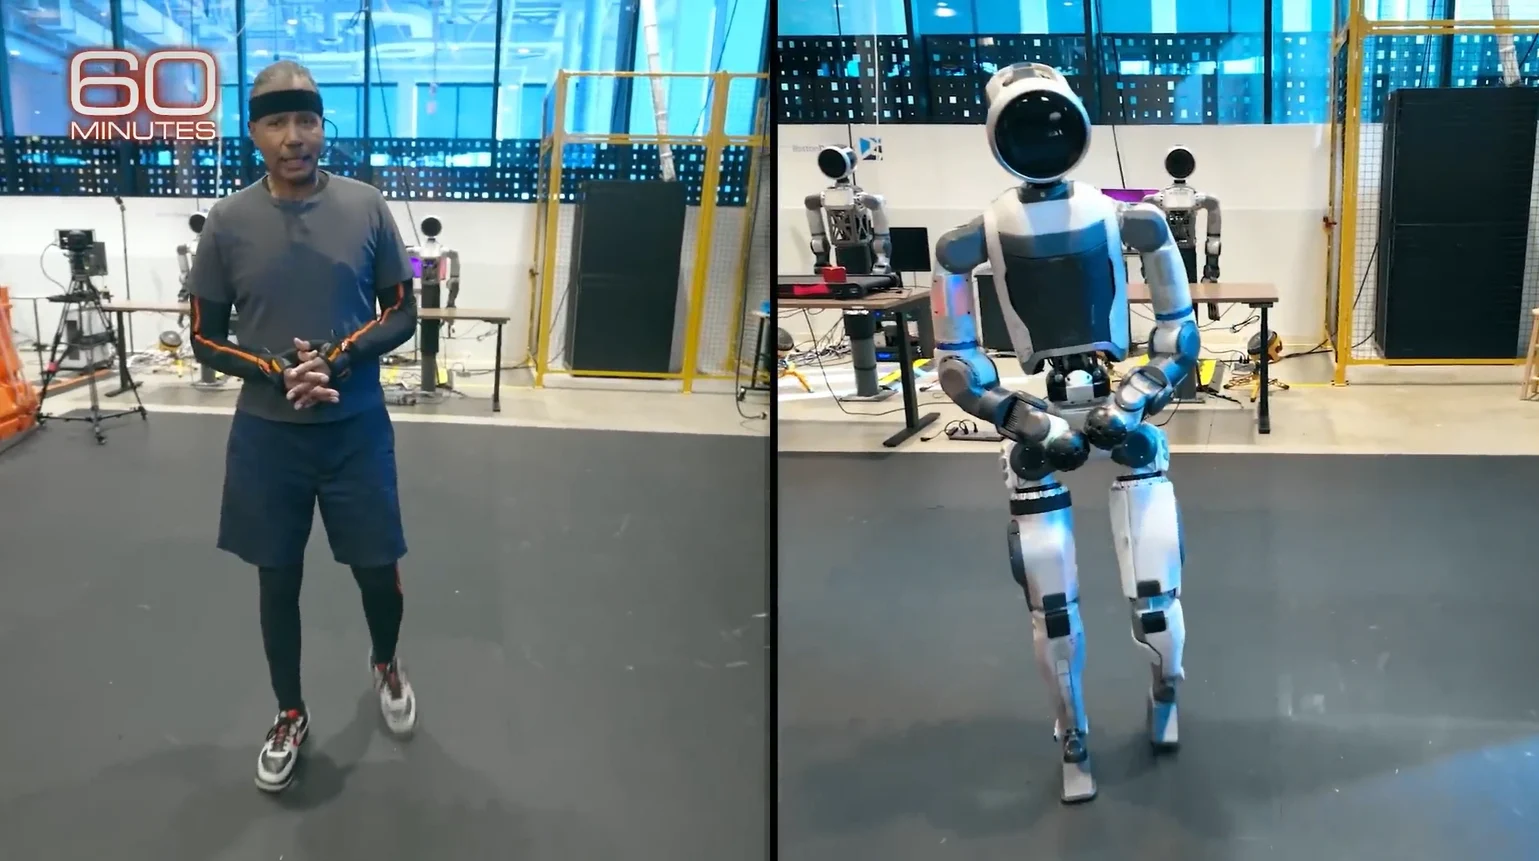
Ключевое отличие mocap для роботов от mocap для кино — понятие Embodiment Mismatch, несоответствие воплощения. Когда мы снимаем человека для игрового персонажа, мы просто проецируем углы суставов на скелет. Когда мы управляем роботом, мы упираемся в разницу морфологии.
Кинематика. У человека в руке 7 степеней свободы (DOF). У классического манипулятора вроде KUKA iiwa их тоже 7, но структура и диапазоны углов (Joint Limits) совсем другие. У четвероногих роботов — Unitree, ANYmal — строение ног отличается от человеческого: обратное колено.
Динамика. Человек опирается на пассивную динамику мышц и сухожилий. Робот — на моторы с редукторами, у которых есть инерция и люфт.
Поэтому прямое копирование углов (Joint-space mapping) в робототехнике почти не применяется. Вместо него используют Task-space mapping — ретаргетинг. Через обратную кинематику (IK) система решает, как поставить конечную точку (End-Effector) робота в ту позицию, которую захватили с руки оператора, с учётом ограничений самого робота.
Сенсорный стек: что выбрать под задачу
Выбор технологии захвата зависит от цели: обучать политику (Policy) или управлять роботом в реальном времени. Три основных класса — и у каждого своя зона ответственности.
Оптический mocap — Vicon, OptiTrack, Qualisys
Применение: сбор эталонных данных (Ground Truth) для обучения нейросетей и валидация алгоритмов SLAM.
- Плюсы: максимальная точность (<1 мм), высокая частота (до 360 Гц), минимальная задержка.
- Минусы: окклюзии (перекрытие маркеров), стоимость инфраструктуры, привязка к студии.
Нюанс: оптику используют не только для человека, но и для самого робота — в сценах, где камеры робота обманываются. Например, при тестировании Visual Odometry на скользких поверхностях.
Инерционный mocap — Xsens, Rokoko, Notch
Применение: полевые испытания, телеоперация на больших расстояниях, захват движений экзоскелетов.
- Плюсы: нет окклюзий, мобильность.
- Минусы: дрейф (накопление ошибки), чувствительность к магнитным полям — а рядом с мощными моторами робота это критично.
Безмаркерный захват
Технологии: RGB-D камеры (Azure Kinect, RealSense), стереозрение.
Применение: HRI (Human-Robot Interaction), где робот должен предсказывать намерения человека в реальном времени.
Тренд здесь — переход от скелетной аппроксимации (OpenPose, MediaPipe) к объёмным моделям (SMPL-X, NeRF-based capture). Это позволяет захватывать контактные поверхности, а не просто точки соединения костей.
| Критерий | Оптический | Инерционный | Безмаркерный |
|---|---|---|---|
| Точность | Субмиллиметровая | Высокая, но дрейфует | Средняя |
| Окклюзии | Критичны | Отсутствуют | Частично |
| Мобильность | Только студия | Любая локация | Любая локация |
| Задержка | Минимальная | Низкая | Зависит от модели |
| Типовая задача | Ground Truth, SLAM | Телеоперация, поле | HRI, предсказание |
Mocap как основа Imitation Learning
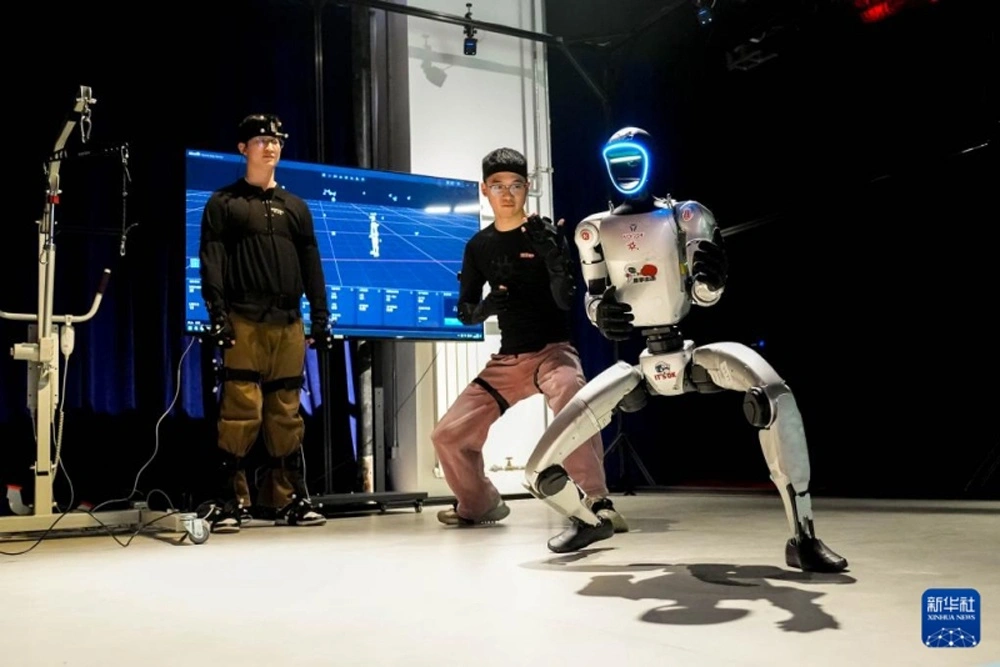
Основной бум применения mocap в робототехнике связан с обучением манипуляции. Алгоритмы вроде ACT (Action Chunking with Transformers) и Diffusion Policy требуют огромного количества демонстраций, чтобы робот научился собирать, готовить или играть на инструментах.
Пайплайн выглядит так:
- Оператор в костюме Xsens выполняет задачу.
- Данные о положении пальцев и запястья переводятся в координаты схвата (Gripper) робота.
- Робот или его симуляционная модель повторяет движение в режиме «Follow me».
- Данные синхронизируются в пары «состояние робота → действие оператора».
- На этих данных обучается политика управления.
Здесь есть ловушка — проблема «морфинга». Человеческая рука в виртуале может пройти сквозь препятствие, а робот — нет. Поэтому в пайплайне обязателен этап физической симуляции (Isaac Gym, MuJoCo), который отфильтровывает невыполнимые демонстрации.
Телеоперация высокой точности: haptic + vision
Для задач, где полная автономность пока недостижима — работа с деформируемыми материалами, хирургия, — mocap используется для дистанционного управления.
Кейс: Whole-Body Teleoperation
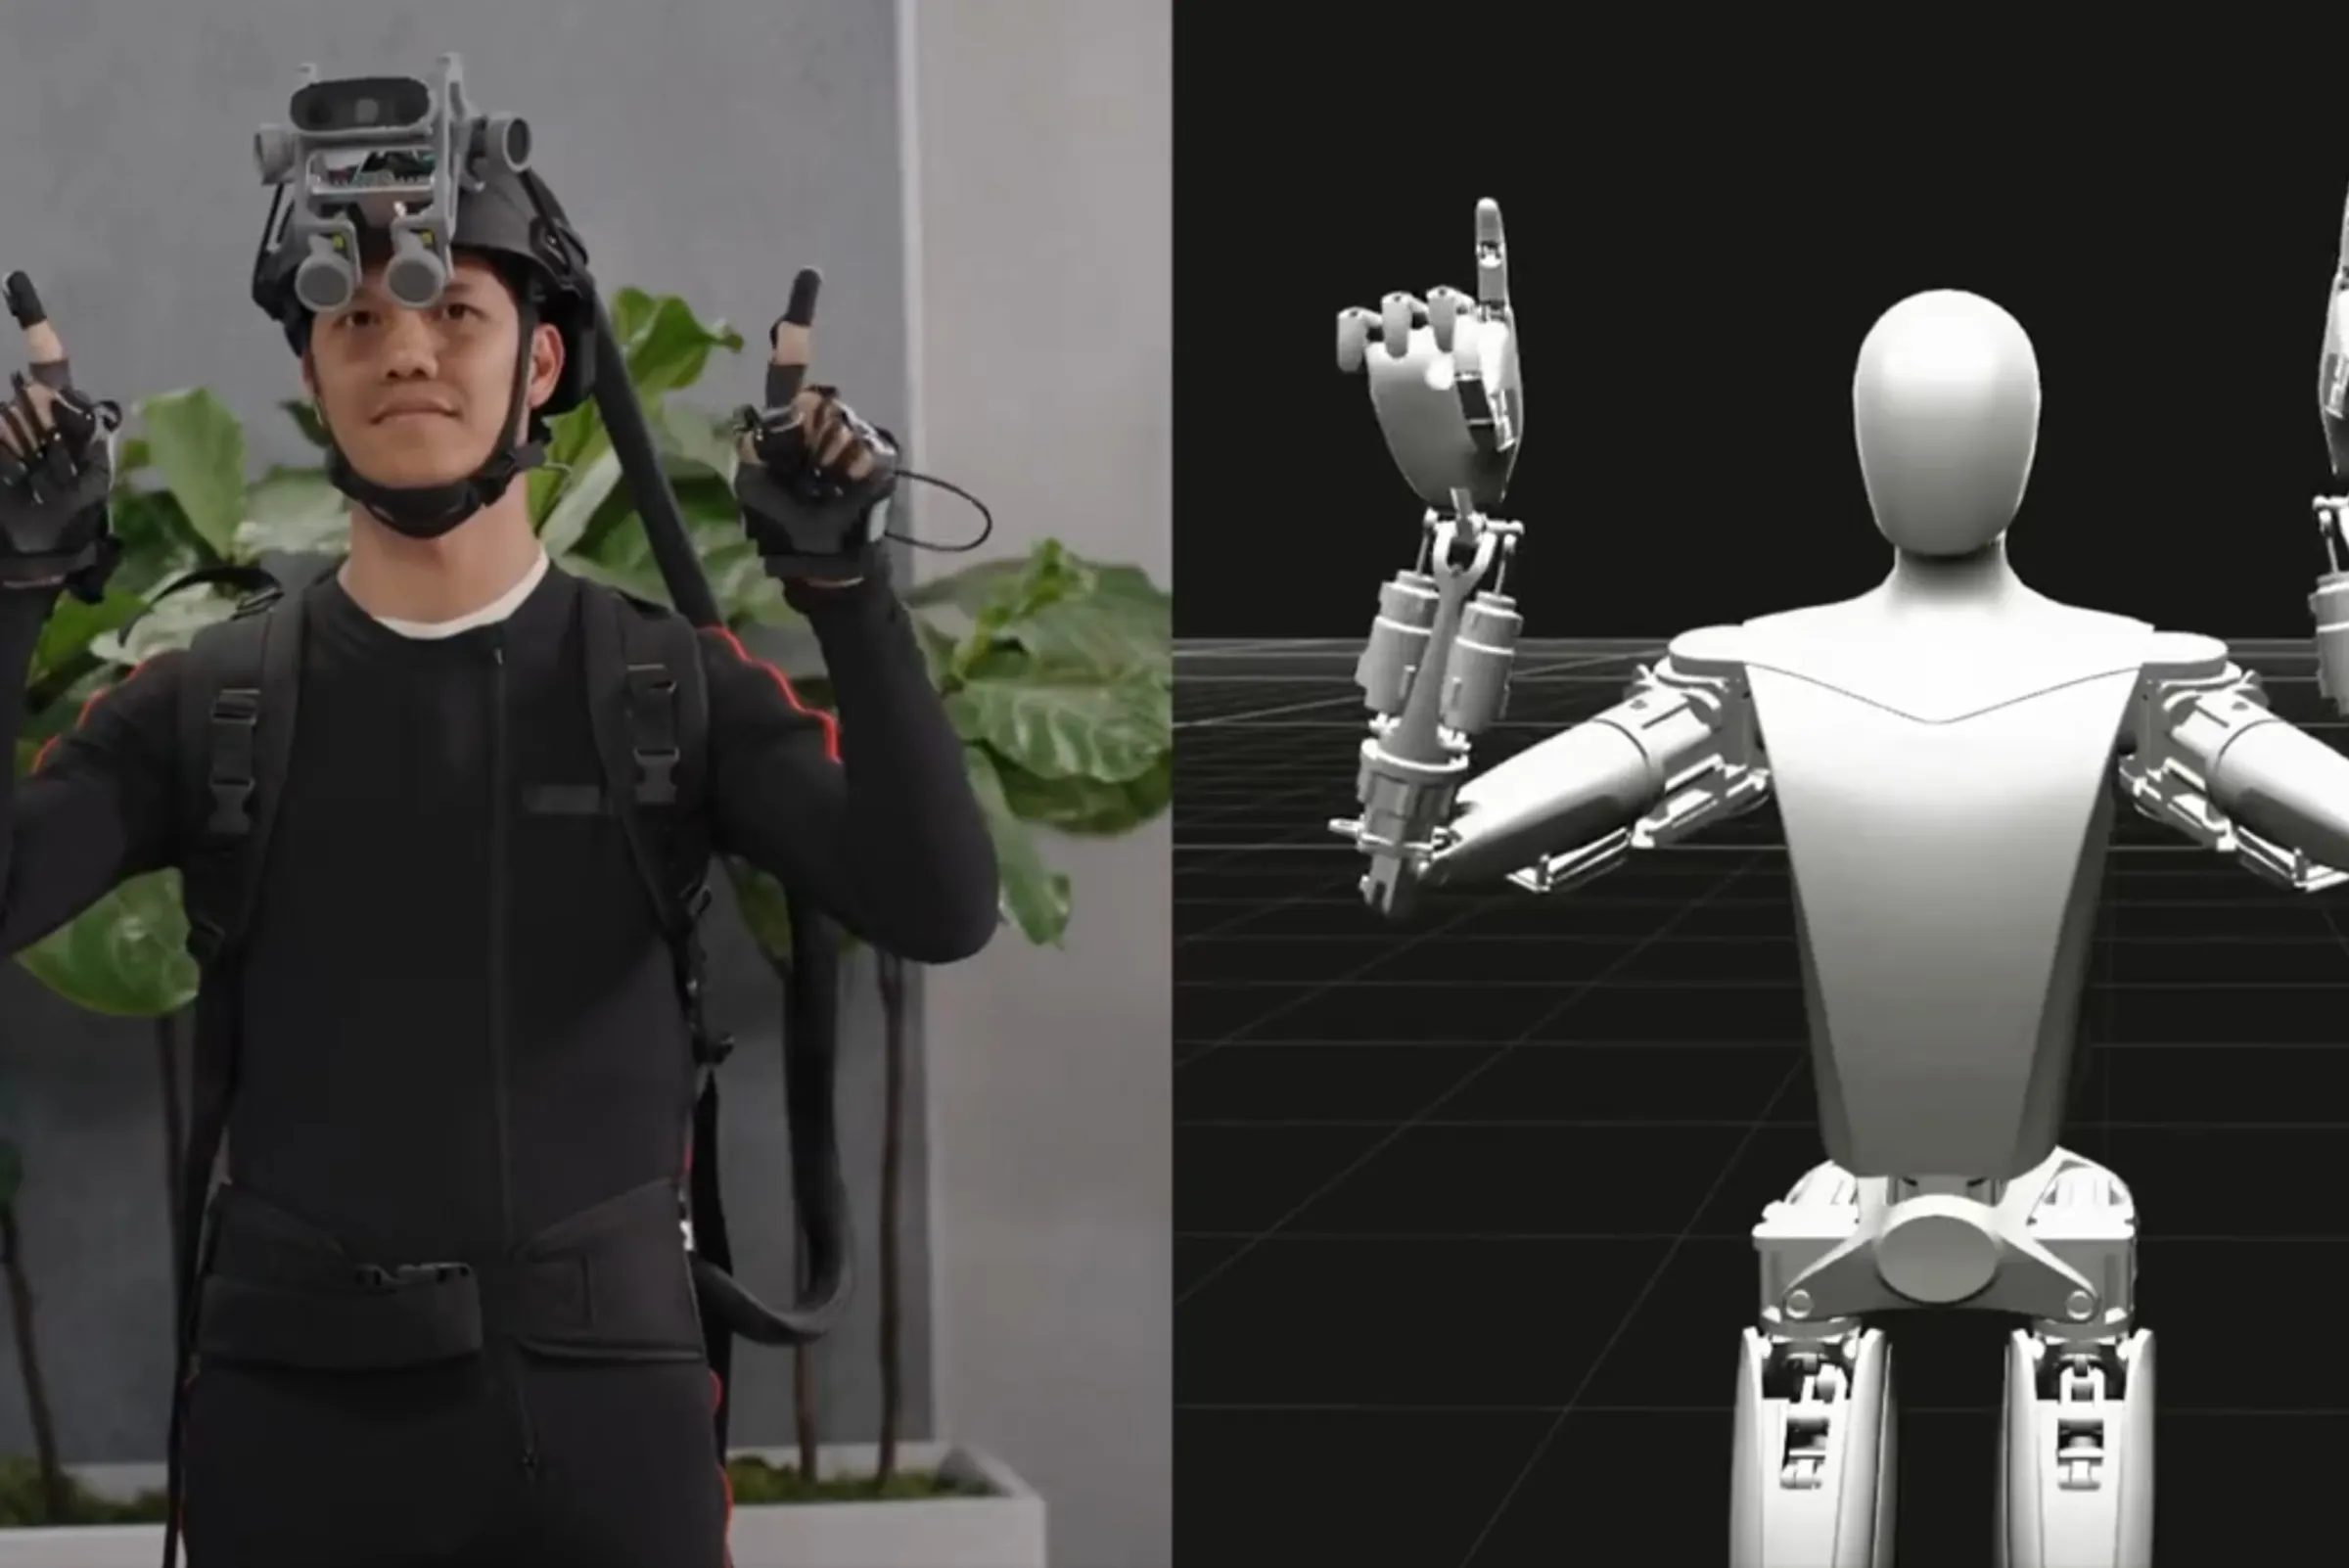
При управлении гуманоидом (Tesla Optimus, Figure 01) захватывают не только руки, но и положение таза, ног и даже центр масс оператора. Здесь решается задача пересчёта баланса. Оператор в VR-шлеме и mocap-костюме наклоняется вперёд — центр давления (CoP) смещается. Алгоритм пересчитывает это смещение в команду для контроллера баланса робота (ZMP или MPC).
Особенность: критична задержка. Если между движением оператора и реакцией робота проходит больше 100 мс, телеоперация высокодинамичными движениями становится невозможной.
Подводные камни и решения
Калибровка «человек-робот»
Перед сессией нужен T-pose или серия калибровочных движений. Система должна решить задачу соответствия между сегментами скелета человека и робота. Современные подходы используют автоматическую оптимизацию на основе решения IK в реальном времени.
Захват кистей рук
Если робот оснащён антропоморфной кистью (Shadow Hand, Schunk SVH), а оператор надевает перчатку с датчиками (Manus), возникает проблема проскальзывания и тактильной обратной связи. Захват движения фиксирует кинематику пальцев, но не силу сжатия — а для робота это критично. Поэтому mocap-перчатки часто интегрируют с тактильными датчиками на кончиках пальцев робота и системой виброотклика для оператора.
Шум и фильтрация
Сырые данные mocap содержат высокочастотный шум (джиттер). Для робота это осциллирующие команды на моторы, а значит — перегрев. Обязателен этап low-pass фильтрации (Butterworth или экспоненциальное сглаживание) до подачи сигнала в контроллер.
Mocap для робота — это не «записали и посмотрели». Это конвейер: захват → ретаргетинг через IK → фильтрация шума → симуляция → политика. Пропустишь фильтрацию — получишь перегрев моторов. Пропустишь симуляцию — получишь невыполнимые демонстрации.
Будущее: mocap как Data Engine
Технология захвата движения эволюционирует от инструмента записи к Data Engine — генератору синтетических датасетов.
- Сканирование и ретаргетинг. Сканируем сотни часов движений людей — складывающих вещи, открывающих двери.
- Генерация вариаций. Генеративные модели создают тысячи вариаций одного движения, валидных для кинематики робота.
- Обучение в симуляции. Политику обучают в Isaac Sim.
- Деплой на робота (Zero-shot). Выгружаем на реальное железо.
Это позволяет преодолеть главный bottleneck робототехники — нехватку реальных данных.
Итог
Mocap в робототехнике — это не про «красивую анимацию», а про точность, синхронизацию и данные. Ошибка в пару сантиметров, простительная в кино, здесь оборачивается столкновением. Прямое копирование углов почти не работает — нужен ретаргетинг через IK. А главный вклад технологии — не управление в моменте, а возможность накопить достаточно демонстраций, чтобы робот наконец научился делать то, что человек умеет руками.
- В робототехнике mocap решает три задачи: телеоперацию, Learning from Demonstration и Sim-to-Real Transfer — а не запись анимации.
- Прямое копирование углов (Joint-space mapping) почти не работает из-за Embodiment Mismatch; нужен ретаргетинг через IK (Task-space mapping).
- Оптика даёт субмиллиметровую точность и Ground Truth, но привязана к студии; инерциалка мобильна, но дрейфует и боится магнитных полей.
- Проблема «морфинга» решается этапом физической симуляции (Isaac Gym, MuJoCo), отфильтровывающим невыполнимые демонстрации.
- Для телеоперации критична задержка: больше 100 мс — и высокодинамичное управление становится невозможным.
- Главный bottleneck робототехники — нехватка реальных данных, и mocap превращается в Data Engine для их генерации.
Если вам нужна мобильность и выезд на локацию — начинайте с инерциалки. Если критична субмиллиметровая точность и чистый Ground Truth — закладывайте оптику и время на площадку. А если цель — научить робота, готовьтесь к тому, что mocap станет не инструментом записи, а фабрикой данных.